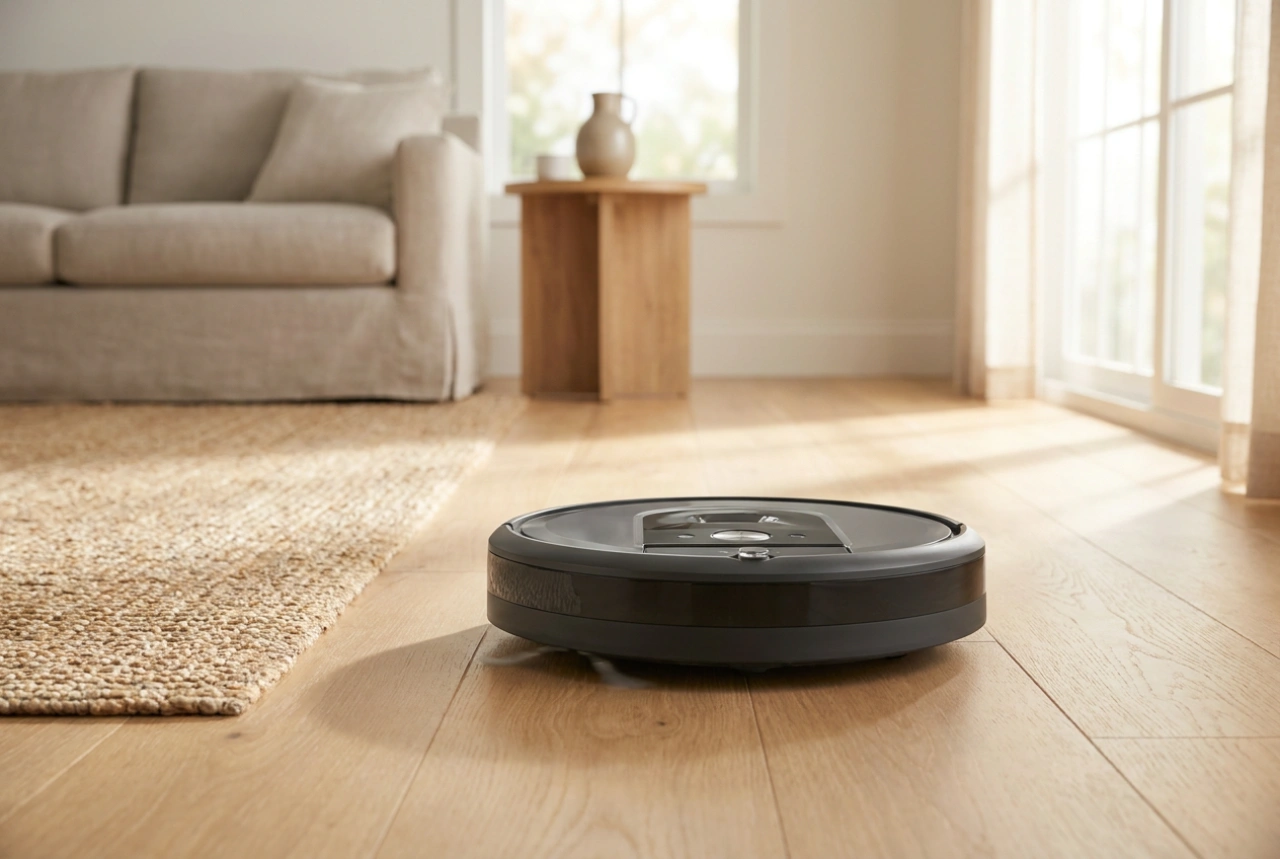


Η αποτελεσματική λειτουργία μιας ρομποτικής σκούπας με δυνατότητα σφουγγαρίσματος εξαρτάται άμεσα από τη φυσική διαρρύθμιση του χώρου και την κατάσταση των επιφανειών. Η σωστή προετοιμασία του δαπέδου ελαχιστοποιεί τις μηχανικές εμπλοκές, βελτιστοποιεί τη χαρτογράφηση μέσω αισθητήρων LiDAR ή καμερών και εξασφαλίζει ομοιόμορφη κατανομή της υγρασίας χωρίς γραμμές και υπολείμματα.
Εξάλειψη χαμηλών εμποδίων και προστασία των μηχανικών μερών
Οι σύγχρονες ρομποτικές συσκευές χρησιμοποιούν αισθητήρες απόστασης (LiDAR), υπερήχους ή οπτικές κάμερες για την πλοήγηση. Ωστόσο, αντικείμενα με ύψος μικρότερο από τη ζώνη τυφλού σημείου των αισθητήρων (συνήθως κάτω από 2 έως 3 εκατοστά) ενδέχεται να μην εντοπιστούν. Τα λεπτά καλώδια, τα κορδόνια και τα κρόσσια των χαλιών αποτελούν τον μεγαλύτερο κίνδυνο για την κεντρική περιστροφική βούρτσα.
- Καλώδια τροφοδοσίας: Η περιστροφική κίνηση της βούρτσας τείνει να τυλίγει λεπτά καλώδια, προκαλώντας αυξημένη ηλεκτρική αντίσταση στο μοτέρ και αναγκάζοντας τη συσκευή σε διακοπή λειτουργίας. Στερεώστε τα καλώδια στους τοίχους ή ανασηκώστε τα από το δάπεδο.
- Κρόσσια χαλιών: Τα μακριά κρόσσια μπορούν να εγκλωβιστούν στους πλευρικούς στροβίλους καθαρισμού. Διπλώστε τα κάτω από το χαλί ή χρησιμοποιήστε ειδική ταινία διπλής όψεως για να τα σταθεροποιήσετε προσωρινά κατά τη διάρκεια της χαρτογράφησης.
- Ελαφριά αντικείμενα: Μπολ κατοικίδιων ζώων, ελαφριά διακοσμητικά ή παιχνίδια μετακινούνται εύκολα από τον προφυλακτήρα της σκούπας, δημιουργώντας δυναμικά εμπόδια που μπερδεύουν τον αλγόριθμο πλοήγησης SLAM.
Η χημεία του δαπέδου: Απομάκρυνση παλαιών υπολειμμάτων
Όταν μια ρομποτική σκούπα σφουγγαρίζει, χρησιμοποιεί μικρή ποσότητα νερού και ήπια μηχανική πίεση μέσω ενός πανιού μικροϊνών. Εάν στο δάπεδο υπάρχουν συσσωρευμένα υπολείμματα από παλαιότερα, παραδοσιακά απορρυπαντικά, το ρομπότ θα τα υγροποιήσει ξανά, προκαλώντας θαμπάδα και κολλώδη αίσθηση.
Για να αποφευχθεί αυτό, πραγματοποιήστε ένα βαθύ καθάρισμα του δαπέδου με ζεστό νερό και ένα ελαφρώς όξινο διάλυμα (π.χ. αραιωμένο λευκό ξύδι) πριν από την πρώτη χρήση του ρομπότ. Αυτή η διαδικασία διασπά τα άλατα και τα συσσωρευμένα επιφανειοδραστικά στοιχεία, αφήνοντας μια χημικά ουδέτερη επιφάνεια. Επιπλέον, αποφύγετε τη χρήση κεριού ή γυαλιστικών σκευασμάτων, καθώς μειώνουν τον συντελεστή τριβής των ελαστικών τροχών του ρομπότ, προκαλώντας ολίσθηση και σφάλματα προσανατολισμού.
Διαχείριση μεταβάσεων και αποφυγή υγρασίας σε ευαίσθητες επιφάνειες
Η συνύπαρξη σκληρών δαπέδων (πλακάκια, παρκέ) και χαλιών απαιτεί στρατηγική διαχείριση. Η υγρασία που μεταφέρεται από το πανί σφουγγαρίσματος μπορεί να καταστρέψει τις ίνες των χαλιών ή να προκαλέσει μούχλα λόγω ανεπαρκούς αερισμού.
Οι περισσότερες συσκευές διαθέτουν αισθητήρες υπερήχων για την ανίχνευση χαλιών, επιτρέποντάς τους να ανασηκώνουν το πανί σφουγγαρίσματος ή να αποφεύγουν εντελώς την περιοχή. Ωστόσο, για χαλιά με πολύ υψηλό πέλος (shaggy), η μηχανική ανύψωση του πανιού (συνήθως 5-8 χιλιοστά) δεν επαρκεί. Σε αυτές τις περιπτώσεις, είναι απαραίτητο να ορίσετε εικονικούς τοίχους (virtual walls) ή ζώνες απαγόρευσης σφουγγαρίσματος (no-mop zones) μέσω της εφαρμογής, διασφαλίζοντας ότι η συσκευή θα προσεγγίζει τις περιοχές αυτές μόνο με τη λειτουργία στεγνού καθαρισμού.
Η φυσική της χωροθέτησης της βάσης φόρτισης
Η βάση φόρτισης και αυτοκαθαρισμού αποτελεί το σημείο αναφοράς για το σύστημα συντεταγμένων του ρομπότ. Εάν η βάση μετακινηθεί έστω και λίγα εκατοστά, ολόκληρος ο ψηφιακός χάρτης ενδέχεται να μετατοπιστεί, οδηγώντας σε εσφαλμένη πλοήγηση.
Τοποθετήστε τη βάση σε σκληρό, επίπεδο δάπεδο και όχι πάνω σε χαλί, ώστε να εξασφαλίσετε τη σωστή ευθυγράμμιση των επαφών φόρτισης. Απαιτείται ελεύθερος χώρος τουλάχιστον 0,5 μέτρων εκατέρωθεν της βάσης και 1,5 μέτρου μπροστά από αυτήν. Αυτός ο χώρος είναι απαραίτητος για να μπορεί το ρομπότ να εκτελέσει τις απαραίτητες στροφές 180 μοιρών κατά την έξοδο και την είσοδο, χρησιμοποιώντας τους αισθητήρες υπερύθρων για την ευθυγράμμιση με τις θύρες φόρτισης.